共享接触界面
人手与机械手使用接触几何、相机位置相匹配的指尖模块,记录局部接触与周围场景。
ROBOT LEARNING · 论文音频解读
Contact Imitation Interface
把人类的灵巧示范,变成机器人可以学习的接触语言。
中文音频解读 · 约 15 分钟
正在尝试自动播放;若未响起,点击上方播放按钮。
人类做一次,机器人怎么才能真正学会?
人手与机械手的结构不同。直接模仿关节动作,未必能复现手指与物体的接触方式。CIMI 把学习的核心从“手怎么动”转向“接触如何发生、如何演变”。
研究将共享的指尖接触结构、局部视觉观察和接触优先的动作映射结合起来,再用分层策略协调手腕与手指,使人类示范能够迁移到不同的灵巧手。
让机器人复现关键的接触过程,
而不只是照着人的手形运动。
人手与机械手使用接触几何、相机位置相匹配的指尖模块,记录局部接触与周围场景。
优先对齐接触面,联合调整手腕和手指动作,并把更广的场景视图重投影到机器人视角。
规划器预测相对接触面轨迹,控制器协调手腕和手指,让执行过程更贴近示范中的接触。
论文报告:在 LEAP 与 Wuji 灵巧手的六组“手型—任务”组合上,平均最终阶段成功率较基线策略至少提高 50 个百分点。
数据来自论文摘要,反映文中实验条件,不代表所有任务上的通用表现。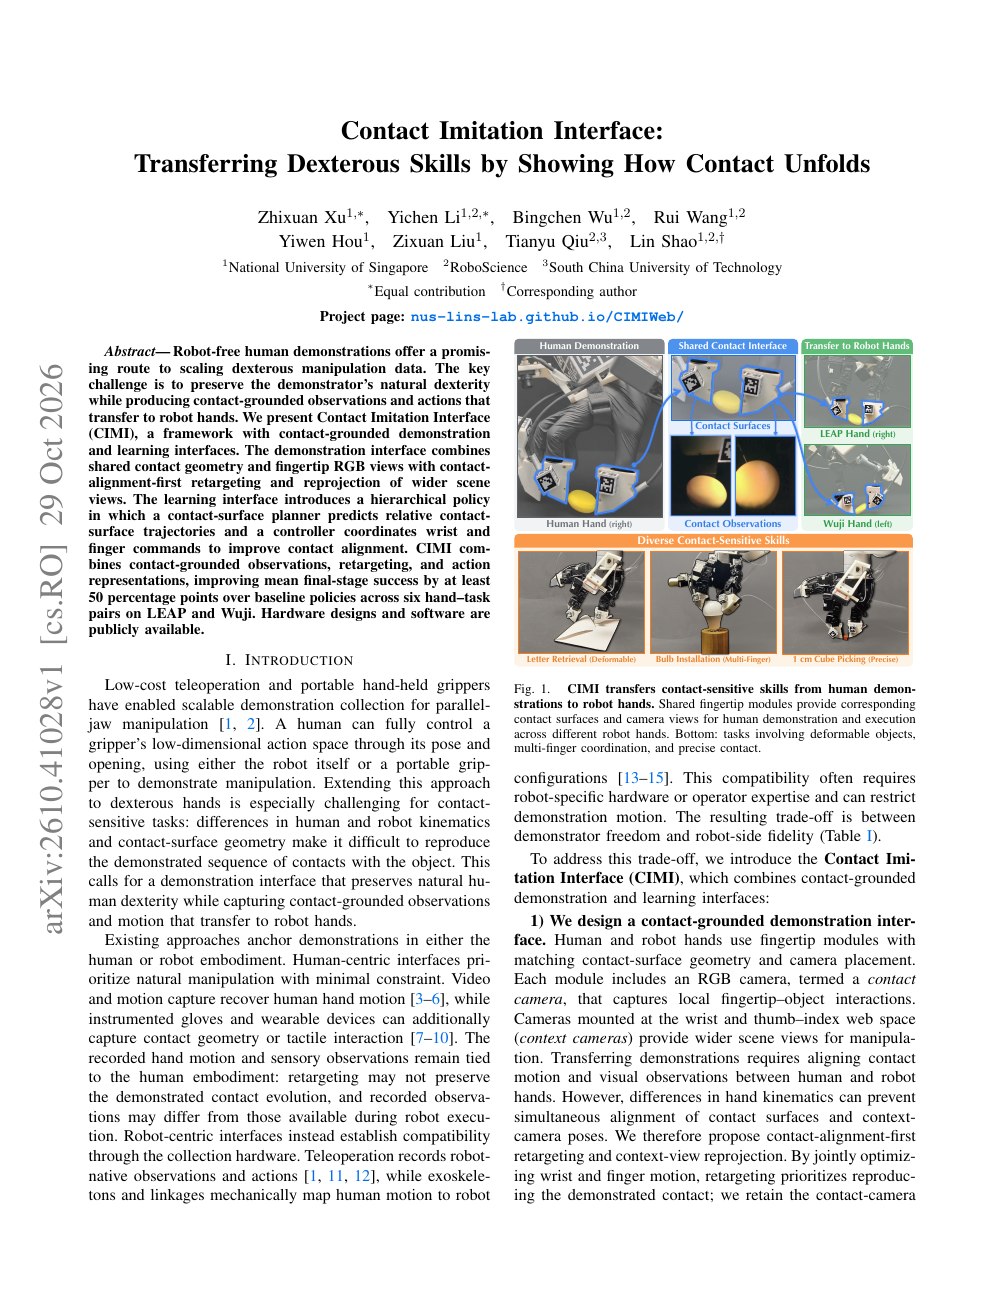 查看完整 PDF
National University of Singapore
RoboScience · South China University of Technology
收录 arXiv v1(2026 年 10 月 29 日)。以原论文为准,最新版本请查看 arXiv。